Stejnosměrný elektromotor: Princip činnosti a činnost, konstrukce, vlastnosti – OOO SZEMO Electrodvigatel
Jakýkoli elektromotor je navržen tak, aby vykonával mechanickou práci kvůli spotřebě elektrické energie, která se na něj aplikuje, která se zpravidla přeměňuje na rotační pohyb. Ačkoli v technologii existují modely, které okamžitě vytvářejí translační pohyb pracovního těla. Říká se jim lineární motory.
V průmyslových instalacích pohánějí elektromotory různé stroje a mechanická zařízení zapojené do technologického výrobního procesu.
Uvnitř domácích spotřebičů fungují elektromotory v pračkách, vysavačích, počítačích, fénech, dětských hračkách, hodinkách a mnoha dalších zařízeních.
Za konstruktéra prvního elektromotoru je považován fyzik Peter Barlow, který v roce 1822 představil svůj vynález, později nazvaný Barlow Wheel. Toto řešení nebylo vhodné pro praktické použití, ale ukázalo, jak elektřina dokáže ovládat jednoduchý mechanismus.
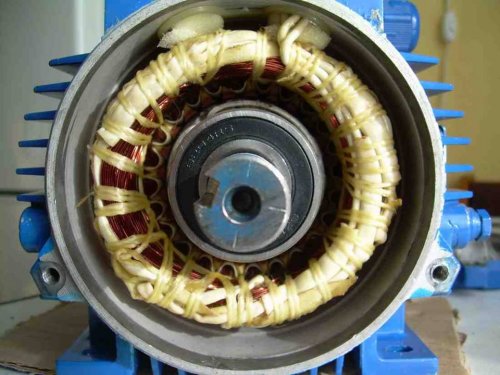
Základní fyzikální procesy a princip činnosti
Na elektrické náboje pohybující se uvnitř magnetického pole, které se nazývají elektrický proud, působí vždy mechanická síla, která má tendenci vychylovat jejich směr v rovině umístěné kolmo na orientaci magnetických siločar. Když elektrický proud prochází kovovým vodičem nebo cívkou z něj vyrobenou, má tato síla tendenci pohybovat/otáčet každým vodičem s proudem a celým vinutím jako celkem.
Na obrázku níže je vidět kovový rám, kterým protéká proud. Magnetické pole aplikované na něj vytváří sílu F pro každou větev rámu, čímž vzniká rotační pohyb.
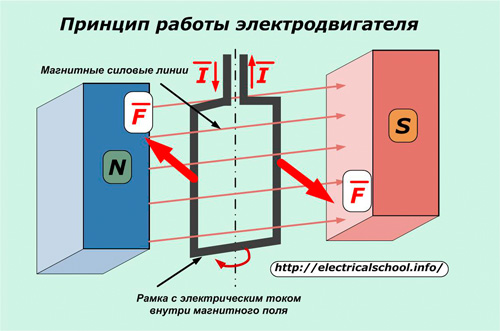
Tato vlastnost interakce elektrické a magnetické energie založená na vytváření elektromotorické síly v uzavřeném vodivém obvodu se podílí na chodu každého elektromotoru. Jeho design zahrnuje:
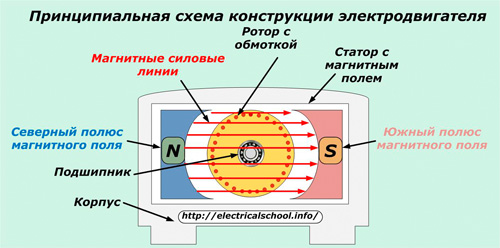
- vinutí, kterým protéká elektrický proud. Je umístěn na speciálním kotevním jádru a zajištěn v rotačních ložiskách, aby se snížilo působení třecích sil. Tato struktura se nazývá rotor;
- stator, který vytváří magnetické pole, které svými siločárami proniká elektrickými náboji procházejícími závity vinutí rotoru;
- pouzdro pro uložení statoru. Uvnitř skříně jsou vyrobeny speciální montážní objímky, uvnitř kterých jsou namontovány vnější kroužky ložisek rotoru.
Zjednodušenou konstrukci nejjednoduššího elektromotoru lze znázornit na následujícím obrázku.
Při otáčení rotoru vzniká točivý moment, jehož výkon závisí na obecné konstrukci zařízení, množství aplikované elektrické energie a jejích ztrátách při transformacích.
Maximální možný točivý moment motoru je vždy menší než elektrická energie, která je na něj aplikována. Je charakterizována velikostí faktoru účinnosti.
Podle typu proudu procházejícího vinutím se dělí na stejnosměrné nebo střídavé motory. Každá z těchto dvou skupin má velké množství úprav pomocí různých technologických postupů.
Jejich statorové magnetické pole je vytvářeno trvale namontovanými permanentními magnety nebo speciálními elektromagnety s budícím vinutím. Vinutí kotvy je pevně uloženo v hřídeli, která je uložena v ložiskách a může se volně otáčet kolem vlastní osy.
Základní struktura takového motoru je znázorněna na obrázku.
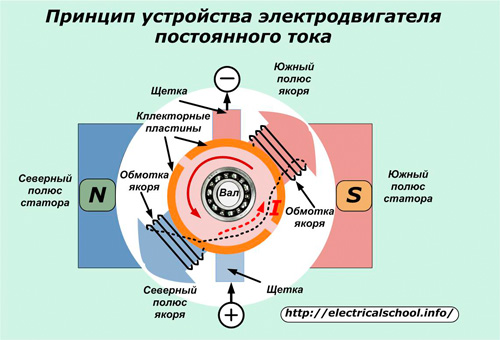
Na jádru kotvy z feromagnetických materiálů je vinutí sestávající ze dvou sériově zapojených částí, které jsou jedním koncem spojeny s vodivými kolektorovými deskami a druhými jsou spojeny navzájem. Dva grafitové kartáče jsou umístěny na diametrálně protilehlých koncích kotvy a jsou přitlačeny ke kontaktním podložkám desek komutátoru.
Spodní kartáč vzoru je napájen kladným potenciálem zdroje konstantního proudu a horní kartáček je napájen záporným potenciálem. Směr proudu procházejícího vinutím je znázorněn tečkovanou červenou šipkou.
Proud způsobuje magnetické pole severního pólu v levé dolní části armatury a jižního pólu v pravém horním (gimletovo pravidlo). To vede k odpuzování pólů rotoru od podobných stacionárních pólů a přitahování k odlišným pólům na statoru. V důsledku působící síly dochází k rotačnímu pohybu, jehož směr je vyznačen hnědou šipkou.
Při dalším otáčení kotvy se setrvačností póly přesouvají k dalším kolektorovým deskám. Směr proudu v nich se mění na opačný. Rotor se dále otáčí.
Jednoduchá konstrukce takového kolektorového zařízení vede k velkým ztrátám elektrické energie. Takové motory pracují v zařízeních jednoduché konstrukce nebo v hračkách pro děti.
Stejnosměrné elektromotory zapojené do výrobního procesu mají složitější konstrukci:
- vinutí není rozděleno na dvě, ale na více částí;
- každá sekce vinutí je namontována na vlastním pólu;
- Sběrné zařízení je vyrobeno z určitého počtu kontaktních podložek podle počtu sekcí vinutí.
Výsledkem je hladké připojení každého pólu přes jeho kontaktní desky ke kartáčům a zdroji proudu a snižují se ztráty elektřiny.
Zařízení takové kotvy je znázorněno na obrázku.
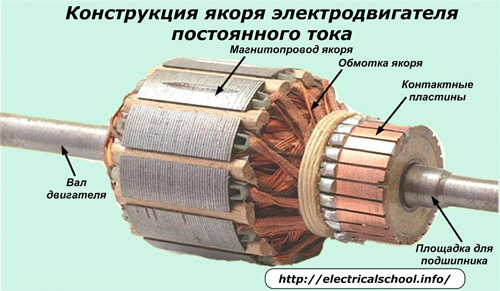
U stejnosměrných elektromotorů lze směr otáčení rotoru obrátit. K tomu stačí obrátit pohyb proudu ve vinutí změnou polarity u zdroje.
Od předchozích konstrukcí se liší tím, že elektrický proud protékající jejich vinutím je popsán sinusovým harmonickým zákonem, periodicky měnícím svůj směr (znaménko). K jejich napájení je přiváděno napětí z generátorů se střídavým znamením.
Stator takových motorů je vyroben z magnetického obvodu. Je vyroben z feromagnetických desek s drážkami, do kterých jsou umístěny závity vinutí s rámovou (cívkovou) konfigurací.
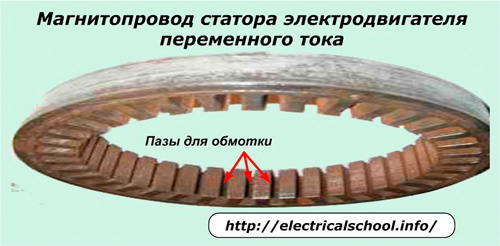
Níže uvedený obrázek ukazuje princip činnosti jednofázového střídavého motoru se synchronním otáčením elektromagnetických polí rotoru a statoru.
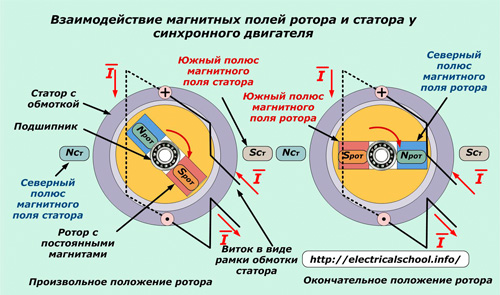
V drážkách magnetického obvodu statoru na diametrálně opačných koncích jsou vodiče vinutí, schematicky znázorněné ve formě rámu, kterým protéká střídavý proud.
Uvažujme případ pro časový okamžik odpovídající průchodu kladné části její půlvlny.
Rotor s vestavěným permanentním magnetem se volně otáčí v ložiskových drahách, které mají jasně definovaný severní „N ústí“ a jižní „S ústí“ pól. Když statorovým vinutím protéká kladná půlvlna proudu, vzniká v něm magnetické pole s póly „S st“ a „N st“.
Mezi magnetickými poli rotoru a statoru vznikají interakční síly (jako se póly odpuzují a opačné póly přitahují), které mají tendenci otáčet kotvu elektromotoru z libovolné polohy do konečné polohy, kdy jsou opačné póly umístěny co nejblíže. pokud možno vůči sobě navzájem.
Uvažujeme-li stejný případ, ale pro okamžik, kdy kostrovým vodičem protéká zpětná – záporná půlvlna proudu, dojde k otáčení kotvy v opačném směru.
Pro zajištění nepřetržitého pohybu rotoru není ve statoru vytvořen jeden rám vinutí, ale určitý počet, přičemž je třeba vzít v úvahu, že každý z nich je napájen samostatným zdrojem proudu.
Princip činnosti třífázového střídavého motoru se synchronním otáčením elektromagnetických polí rotoru a statoru je znázorněn na následujícím obrázku.
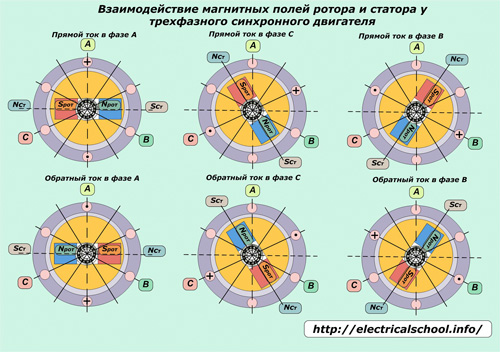
V tomto provedení jsou uvnitř magnetického obvodu statoru namontována tři vinutí A, B a C, vzájemně posunutá pod úhly 120 stupňů. Vinutí A je zvýrazněno žlutě, B zeleně a C červeně. Každé vinutí je vyrobeno se stejnými rámečky jako v předchozím případě.
Na obrázku pro každý případ prochází proud pouze jedním vinutím v dopředném nebo zpětném směru, což je znázorněno znaménky „+“ a „-“.
Když kladná půlvlna prochází fází A v dopředném směru, osa rotorového pole zaujme vodorovnou polohu, protože magnetické póly statoru jsou vytvořeny v této rovině a přitahují pohyblivou kotvu. Opačné póly rotoru mají tendenci se přibližovat k pólům statoru.
Když kladná půlvlna následuje po fázi C, kotva se otočí o 60 stupňů ve směru hodinových ručiček. Po přivedení proudu do fáze B dojde k podobné rotaci kotvy. Každý postupný tok proudu v další fázi dalšího vinutí otočí rotor.
Pokud je do každého vinutí přivedeno třífázové síťové napětí posunuté pod úhlem 120 stupňů, pak v nich budou kolovat střídavé proudy, které roztáčí kotvu a vytvářejí její synchronní rotaci s přiváděným elektromagnetickým polem.
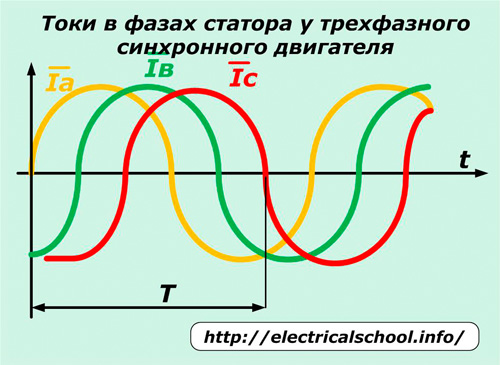
Stejná mechanická konstrukce byla úspěšně použita u třífázového krokového motoru. Pouze v každém vinutí jsou pomocí ovládání speciálního regulátoru (budiče krokového motoru) přiváděny a odváděny stejnosměrné impulsy podle výše popsaného algoritmu.
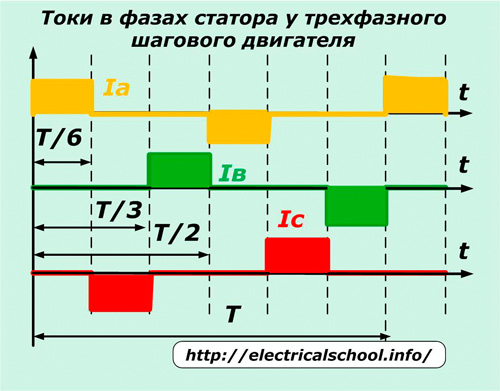
Jejich start zahájí rotační pohyb a zastavení v určitém okamžiku zajistí dávkované otáčení hřídele a zastaví se v naprogramovaném úhlu pro provedení určitých technologických operací.
U obou popsaných třífázových systémů je možné měnit směr otáčení kotvy. Chcete-li to provést, stačí změnit sled fází „A“ – „B“ – „C“ na něco jiného, například „A“ – „C“ – „B“.
Rychlost otáčení rotoru je regulována délkou periody T. Její snížení vede ke zrychlení otáčení. Velikost amplitudy proudu ve fázi závisí na vnitřním odporu vinutí a hodnotě napětí na něj aplikovaného. Určuje velikost točivého momentu a výkon elektromotoru.
Tyto konstrukce motorů mají stejný magnetický obvod statoru s vinutím jako u dříve diskutovaných jednofázových a třífázových modelů. Svůj název získaly díky nesynchronnímu otáčení elektromagnetických polí kotvy a statoru. Toho bylo dosaženo vylepšením konfigurace rotoru.
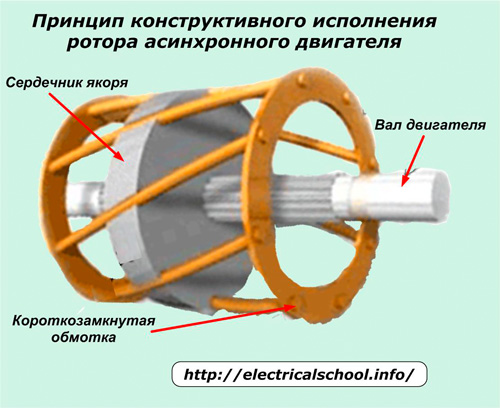
Jeho jádro je vyrobeno z elektrotechnických ocelových plechů s drážkami. Jsou vybaveny hliníkovými nebo měděnými proudovými vodiči, které jsou na koncích kotvy uzavřeny vodivými kroužky.
Při přivedení napětí na vinutí statoru se elektromotorickou silou indukuje elektrický proud ve vinutí rotoru a vzniká magnetické pole kotvy. Když se tato elektromagnetická pole vzájemně ovlivňují, hřídel motoru se začne otáčet.
U této konstrukce je pohyb rotoru možný až poté, co ve statoru vznikne točivé elektromagnetické pole a pokračuje s ním v asynchronním režimu provozu.
Asynchronní motory jsou konstrukčně jednodušší. Proto jsou levnější a široce používané v průmyslových instalacích a domácích spotřebičích.
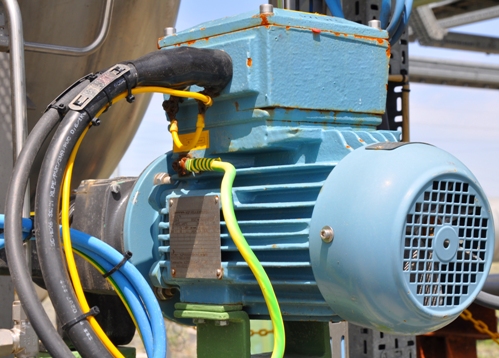
Motor ABB odolný proti výbuchu
Mnoho pracovních částí průmyslových mechanismů vykonává vratný nebo translační pohyb v jedné rovině, nezbytný pro provoz kovoobráběcích strojů, vozidel, údery kladivem při zarážení pilot.
Přesun takového pracovního tělesa pomocí převodovek, kuličkových šroubů, řemenových pohonů a podobných mechanických zařízení z rotačního elektromotoru komplikuje konstrukci. Moderním technickým řešením tohoto problému je provoz lineárního elektromotoru.
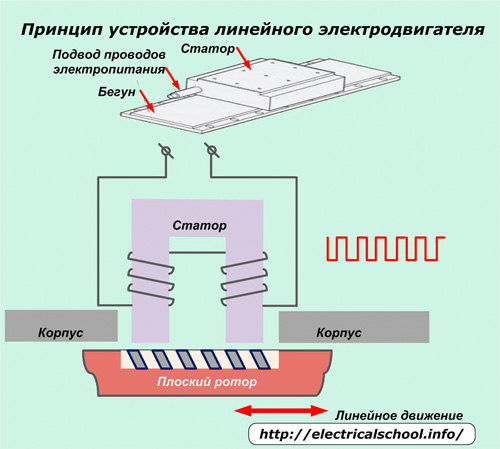
Jeho stator a rotor jsou podlouhlé ve formě pásů a nejsou složeny do prstenců, jako u rotačních elektromotorů.
Princip činnosti spočívá v udělování vratného lineárního pohybu oběžnému rotoru v důsledku přenosu elektromagnetické energie ze stacionárního statoru s otevřeným magnetickým obvodem určité délky. Uvnitř ní se střídavým zapínáním proudu vytváří běžící magnetické pole.
Působí na vinutí kotvy s komutátorem. Síly vznikající v takovém motoru pohybují rotorem pouze v lineárním směru podél vodicích prvků.
Lineární motory jsou navrženy pro provoz na stejnosměrný nebo střídavý proud a mohou pracovat v synchronním nebo asynchronním režimu.
Nevýhody lineárních motorů jsou:
- složitost technologie;
- vysoká cena;
- nízké energetické hladiny.
Telegramový kanál pro ty, kteří se chtějí každý den učit nové a zajímavé věci: Škola pro elektrikáře
Pokud se vám tento článek líbil, sdílejte odkaz na něj na sociálních sítích. Velmi to pomůže rozvoji našeho webu!
Nenechte si ujít aktualizace, přihlaste se k odběru našich sociálních sítí:
Nyní je nemožné si představit náš život bez elektromotorů. Pohánějí obráběcí stroje, domácí spotřebiče a nářadí, vlaky, tramvaje a trolejbusy, počítače, hračky a různé pohyblivé mechanismy a instalují se na výrobní stroje, pokud je třeba upravit rychlost otáčení pracovního hřídele v širokém rozsahu. Jednotky pro přeměnu elektrické energie na mechanickou energii jsou prezentovány v mnoha typech a modelech (synchronní, asynchronní, kolektorové atd.). Z tohoto článku se dozvíte, co je stejnosměrný elektromotor, jeho konstrukce a princip činnosti.
Stručná historie stvoření
O vytvoření ekonomického a výkonného motoru se již od první poloviny 19. století pokoušeli různí vědci. Základem byl objev M. Faradaye, uskutečněný v roce 1821. Zjistil, že vodič umístěný v magnetickém poli rotuje. Na základě toho dokázal v roce 1833 sestrojit vynálezce Thomas Davenport motor na stejnosměrný proud a později, v roce 1834, přišel vědec B. S. Jacobi s prototypem moderního modelu motoru s otočnou hřídelí. Zařízení více podobné moderním jednotkám se objevilo v roce 1886 a dodnes se elektromotor stále zdokonaluje.
Princip činnosti stejnosměrného motoru
Následující objev podnítil myšlenku vytvořit motor pro vědce. Drátěný rám umístěný v magnetickém poli, kterým prochází proud, se začne otáčet a vytvářet mechanickou energii. Princip činnosti stejnosměrného elektromotoru je založen na interakci magnetických polí rámu a samotného magnetu. Ale jeden rám po určitém počtu otáček zamrzne v poloze rovnoběžné s vnějším magnetickým polem. Pro pokračování pohybu je nutné přidat druhý snímek a v určitém okamžiku přepnout směr proudu.
Motor místo rámů používá sadu vodičů, do kterých je přiváděn proud, a kotvu. Při spuštění je kolem něj vybuzeno magnetické pole, které interaguje s polem vinutí. To způsobí, že se kotva otočí pod určitým úhlem. Přívod proudu do dalších vodičů vede k další rotaci kotvy a poté proces pokračuje.
Magnetické pole je vytvářeno buď pomocí permanentního magnetu (u jednotek s nízkým výkonem) nebo pomocí induktoru/budícího vinutí (u výkonnějších jednotek).
Střídavé nabíjení vodičů kotvy zajišťují kartáče z grafitu nebo slitiny grafitu a mědi. Slouží jako kontakty, které uzavírají elektrickou síť na svorky párů vodičů. Svorky, navzájem izolované, jsou prstencem několika lamel, který je umístěn na ose hřídele kotvy a nazývá se kolektorová jednotka. Díky střídavému uzavírání lamel kartáči se motor otáčí rovnoměrně. Stupeň rovnoměrnosti chodu motoru závisí na počtu vodičů (čím více, tím rovnoměrnější).
Konstrukce stejnosměrného motoru
Nyní, když víte, jak stejnosměrný motor funguje, je čas seznámit se s jeho konstrukcí.
Stejně jako u ostatních modelů je základem motoru stator (induktor) – stacionární část a kotva spolu s kartáčovo-sběrnou jednotkou – pohyblivá část. Obě části jsou odděleny vzduchovou mezerou.
Součástí statoru je rám, který je prvkem magnetického obvodu, dále hlavní a přídavné póly. Vinutí pole potřebná k vytvoření magnetického pole jsou umístěna na hlavních pólech. Na přídavných pólech je umístěno speciální vinutí, které zlepšuje spínací podmínky.
Kotva je jednotka skládající se z magnetického systému (je sestavena z několika plechů), soustavy vinutí (vodičů) uložených v drážkách a kolektoru, který dodává stejnosměrný proud do pracovního vinutí.
Kolektor má tvar válce sestaveného z izolovaných měděných plátů. Je namontován na hřídeli motoru a má výstupky, na které dosedají konce sekcí vinutí kotvy. Kartáče odvádějí proud z komutátoru tím, že se s ním dostanou do kluzného kontaktu. Držení kartáčů v požadované poloze a zajištění jejich přitlačení na komutátor určitou silou se provádí pomocí držáků kartáčů.
Mnoho modelů motorů je vybaveno ventilátorem, jehož účelem je chlazení jednotky a prodloužení doby provozu.
Vlastnosti a vlastnosti stejnosměrného motoru
Provozní vlastnosti stejnosměrného elektromotoru umožňují široké použití tohoto zařízení v nejrůznějších oblastech – od domácích spotřebičů až po dopravu. Mezi jeho výhody patří:
- Šetrnost k životnímu prostředí. Během provozu se neuvolňují žádné škodlivé látky ani odpad.
- Spolehlivost. Díky poměrně jednoduchému designu se málokdy rozbije a dlouho vydrží.
- Všestrannost. Může být použit jako motor i generátor.
- Snadná správa.
- Možnost regulace frekvence a rychlosti otáčení hřídele – stačí jednotku připojit k obvodu s proměnným odporem.
- Snadné spuštění.
- Malé velikosti.
- Možnost změny směru otáčení hřídele. U motoru se sériovým buzením je nutné změnit směr proudu v budícím vinutí, u všech ostatních typů – v kotvě.
Stejně jako každé zařízení mají stejnosměrné motory také „slabé stránky“:
- Jejich cena, a tedy i cena, je poměrně vysoká.
- Pro připojení k síti je nutný usměrňovač proudu.
- Nejzranitelnější a nejnositelnější část – kartáče – vyžaduje pravidelnou výměnu.
- Při silném přetížení může dojít k požáru. Při dodržení provozního řádu je tato možnost vyloučena.
Ale jak vidíte, výhody jednoznačně převažují, takže v současné době je elektromotor jedním z nejúspornějších a nejefektivnějších zařízení. Znáte-li strukturu a princip fungování stejnosměrného elektromotoru, můžete jej nezávisle sestavit a rozebrat pro kontrolu, čištění nebo odstraňování problémů.